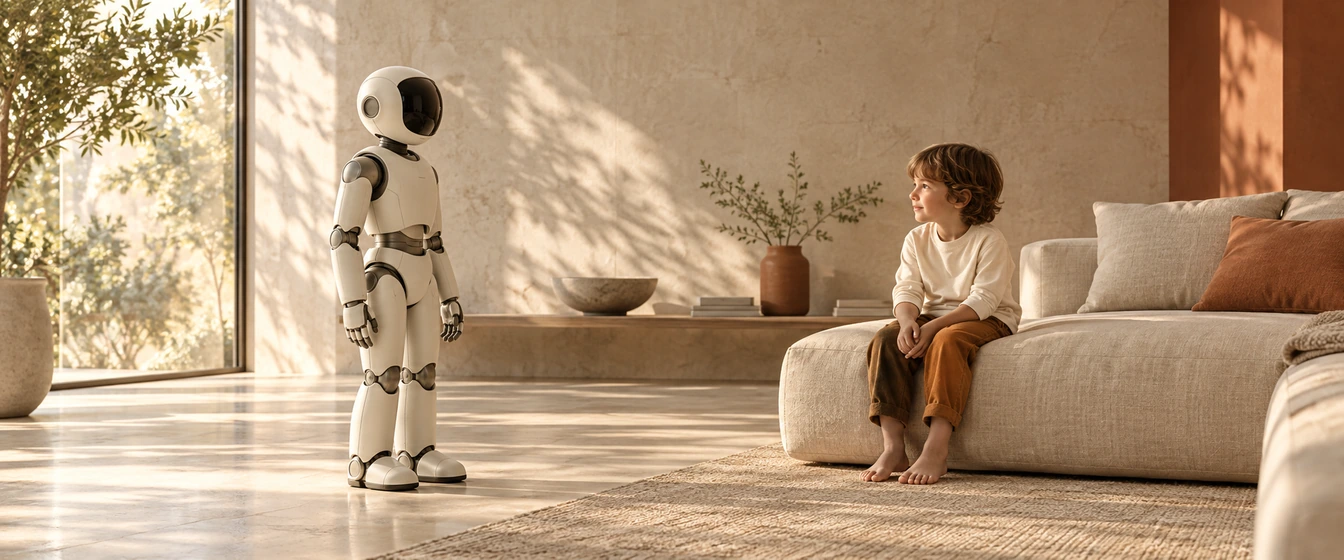
引言:当机器人端着一杯水走近孩子
想象这样一个场景:客厅里,一台家用机器人端起水杯,朝坐在沙发边的孩子走去。它的外壳柔和,声音温和,速度也不快。可孩子身旁的家长仍会下意识地抬起头。
她并不关心这台机器人漂不漂亮。她在判断:它有没有看见孩子?手臂会从哪一侧伸过来?它能施加多大的力?如果孩子突然站起来,它会停下、绕开,还是继续完成递水动作?
这个复合场景并不指向某一款真实产品,却呈现了家庭机器人必须面对的现实:在人理解算法之前,机器人的身体已经开始传递信息。尺度、材料、传感器朝向、动作速度、停顿、声音和灯光,都在暗示它能做什么、准备做什么,以及人该不该相信它。
因此,消费机器人的美学不能被理解为功能完成后的外观修饰。它要处理的是,一个具有自主性、物理力量和社会线索的技术身体,怎样以诚实、可理解、克制、可共处的方式进入生活。
本文要回答一个更具体的问题:什么样的机器人,才适合进入家庭?
第一章:家庭需要的不是“会动的家电”
手机、音箱和空气净化器当然也会主动通知、联网和更新,但大多数时候,它们的位置相对固定,行动边界也比较清楚。机器人则会穿过房间、改变与人的距离、碰触物体,甚至在没有逐步指令时自行规划下一步动作。
这种差异至少增加了四个设计变量。
第一是自主性。用户发出的往往是一个目标,而非每一步控制:“把杯子拿来”“去看看门口”“打扫客厅”。从目标到动作之间,机器人会进行感知、规划和选择。设计于是从“人如何操作产品”,扩展为“产品如何行动在人身边”。
第二是物理力量。机器人有质量、速度、惯性和关节力矩。柔软外壳可以改变触感,圆角可以减少视觉威胁,却不能代替碰撞检测、力限制、急停和失效保护。安全首先是工程与法规问题;美学的职责,是避免身体语言让人低估这些力量和边界。
第三是时间行为。机器人的完整形态不只存在于一张静态照片里,还存在于启动、接近、转向、等待、失败、求助、停靠和充电的过程里。同一副外观,配上不同的速度、停顿和声音,会成为截然不同的产品。
第四是社会角色。只要产品表现出注视、回应和自主行动,人就会开始解释它:它是在看我,还是在录像?它没有回应,是没听见,还是没理解?它跟随我,是在帮忙,还是在监视?这些判断并不意味着机器人真的具有意图,却会实实在在地影响使用、信任和关系。
所以,家庭机器人已经超出传统家电加轮子、手臂或大模型的范畴。它会主动改变空间秩序。评价它,除了任务成功率,还要问普通家庭是否能看懂它、是否愿意容纳它,以及长期使用后是否仍愿意把一部分生活交给它。
“家庭”并非统一场景。展厅里宽阔、整洁、光照稳定,真实住宅里却可能有狭窄过道、临时堆放的物品、夜间弱光、儿童玩具和突然经过的宠物;同一屋檐下,老人、孩子和照护者对机器人能力的理解也并不相同。一个在样板间里显得小巧温和的身体,进入小户型卧室可能变得压迫;一组在白天清楚的状态灯,夜里可能成为干扰。
这也是 ToC 机器人与专业设备的重要区别。专业操作者可以接受培训、阅读规程,并在明确流程中工作;普通消费者通常依靠日常经验理解产品。机器人身体因此承担了一部分“无需阅读的说明书”功能。它要让第一次见到它的人,大致知道哪里会动、何时会动、是否在采集信息,以及遇到问题时该怎样介入。
第二章:美不只是好看,而是一种“恰如其分”
讨论机器人美学,很容易把安全、交互、伦理和工业设计全部装进“美”这个词里。这样看似宏大,实际上会让概念失去边界。
更准确的说法是:安全由工程和法规建立,可用性由交互与产品系统保障,信任校准是 HRI 的研究问题;美学并不取代这些领域。它关心的是,这些能力与关系如何通过形态、运动、声音和空间行为,被人感知为一个整体。
对于家庭机器人,这个整体至少有四个观察面。
形式秩序,是比例、尺度、材料、结构和细节是否自洽。功能经验,是任务过程是否清楚、顺畅,反馈是否与操作相符。行为经验,是机器人在时间中的动作是否让人理解,它的启动、接近、递交和结束是否有准备与收束。生活关系,则是它在待机、充电、清洁、维修和老化后,是否仍适合留在家里。
由此可以给“美”一个不依赖风格的定义:美的消费机器人,是能力、身体、行为、角色与生活环境形成恰如其分关系的机器人。
“恰如其分”不是折中,也不是每一项都取中间值。它要求五件事相称:身体与真实能力相称,动作与家庭环境相称,生命感与产品角色相称,占据的空间和注意力与提供的价值相称,情感承诺与实际智能相称。
这个定义也揭示了美学的两种价值和两种风险。
一方面,美学可以“显现”:让能力、状态、意图和边界更容易被理解;也可以“超越”:当功能稳定可靠后,让用户不再反复注意技术本身,而感受到安定、秩序、愉悦或陪伴。
另一方面,美学也会“误导”:外形、语音和动作暗示的能力高于实际能力;还会“遮蔽”:亲切、可爱或所谓高级感,转移了用户对故障、风险和可靠性的注意。
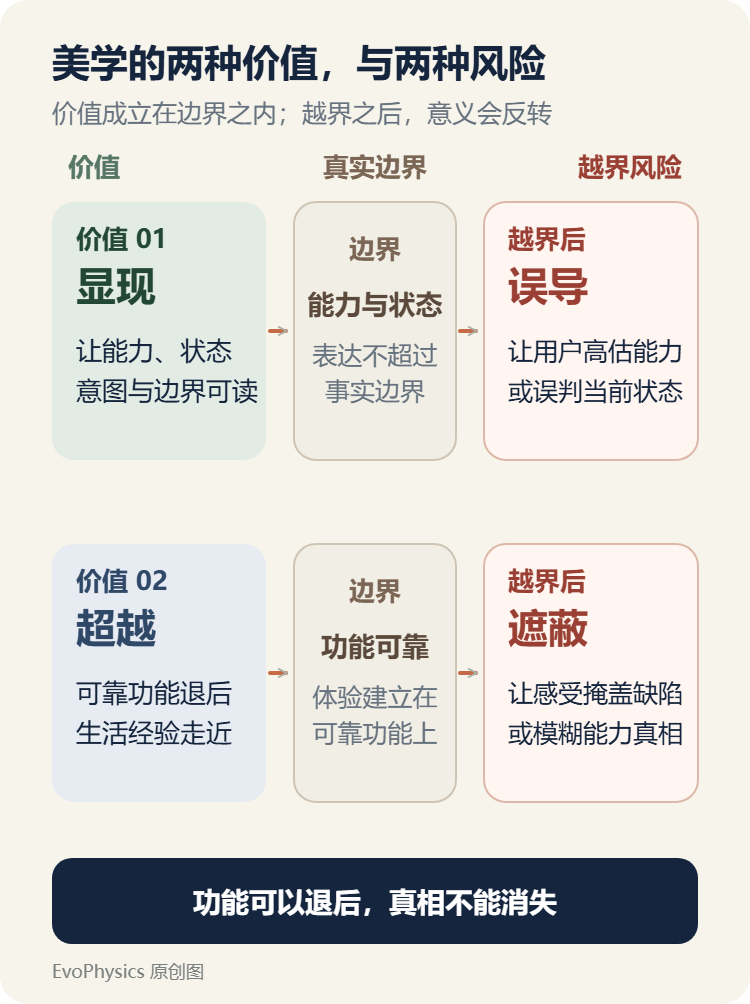
Fig-03 · 好的美学让真实能力被看见,也让可靠功能退到背景;越过能力诚实与功能可靠两条边界,显现会变成误导,超越会变成遮蔽。
EvoPhysics 原创图
这四个词给出了一条底线:美学可以让可靠功能退到背景,却不能让功能真相从用户眼中消失。好的机器人设计追求信任校准,让用户的信任与真实能力大致匹配。
但这仍然只解释了美学的工程价值。美学还有一部分无法还原为“信息是否传达清楚”:任务结束后,使用者留下了什么感受?同样是递来一杯水,动作可以急迫,也可以从容;同样是回到充电座,机器人可以用刺眼灯光不断证明自己在线,也可以安静完成停靠。功能回答“事情有没有完成”,美学继续追问“这件事以什么方式进入生活”。
当可靠功能逐渐不再占据注意,材料触感、运动节奏、熟悉的声音和长期使用痕迹会形成一种体验剩余。它可能是秩序感,也可能是依恋、安心或厌烦。这里没有给功能附加一层情绪包装;这些感受来自产品被反复使用后,功能、身体与生活共同沉淀出的关系。消费机器人比普通家电更难回避这一层,因为任务结束后,它仍以一个会被看见、听见和解释的身体留在空间里。
HRI 关于 calibrated trust 的讨论也提醒我们:信任过低会导致弃用,信任过高则可能带来误用。设计要帮助用户根据机器人的实际表现不断修正判断,而不是用亲切外观换取一次性的“相信”。[2]
第三章:Apple、Dyson 与 Braun,能教机器人什么
消费机器人仍然可以向成熟消费产品学习,但不能照搬某一种品牌风格。值得迁移的是这些设计传统解决问题的方法,而非白色、圆角、透明塑料或极简外观。
Apple 的启发是管理复杂性。Apple 的 Human Interface Guidelines 强调层级、协调与一致性,让用户能够从清楚的结构和熟悉的反馈中理解系统。对机器人而言,这意味着不把 SLAM、力控、模型状态和网络连接原样抛给普通用户,而是把它们转化为可判断的状态:是否看见我、是否准备移动、是否需要帮助、是否已经停止。
但机器人不能把复杂性藏得太彻底。手机可以让底层计算几乎不可见,因为屏幕不具备突然伸出手臂的物理自由;机器人却需要显现运动方向、接管状态、感知范围和能力边界。它应该隐藏用户无需据此行动的复杂性,显现用户必须据此行动的复杂性。
Dyson 提供的是另一种思路:让工程原理成为可见内容。透明集尘盒、可见的气旋结构和清晰的气流路径,会帮助用户理解产品为何以这种方式工作。机器人同样需要工程可读性:传感器朝向哪里,哪些部位会运动,手臂大致能触及多远,哪些部位适合触碰。
不过,结构显现并不等于把线束、关节和灯带全部暴露出来。家庭不是技术展厅。只有会影响理解、安全和维护的结构值得被看见,其余复杂性仍应安静下来。
Braun 与 Dieter Rams 的价值,则在于克制和长期秩序。1958 年的 Braun T3 收音机用简洁的几何关系、有限控件和清楚层级组织操作。机器人可以借鉴这种克制,却不能连运动意图和风险边界一起省略。
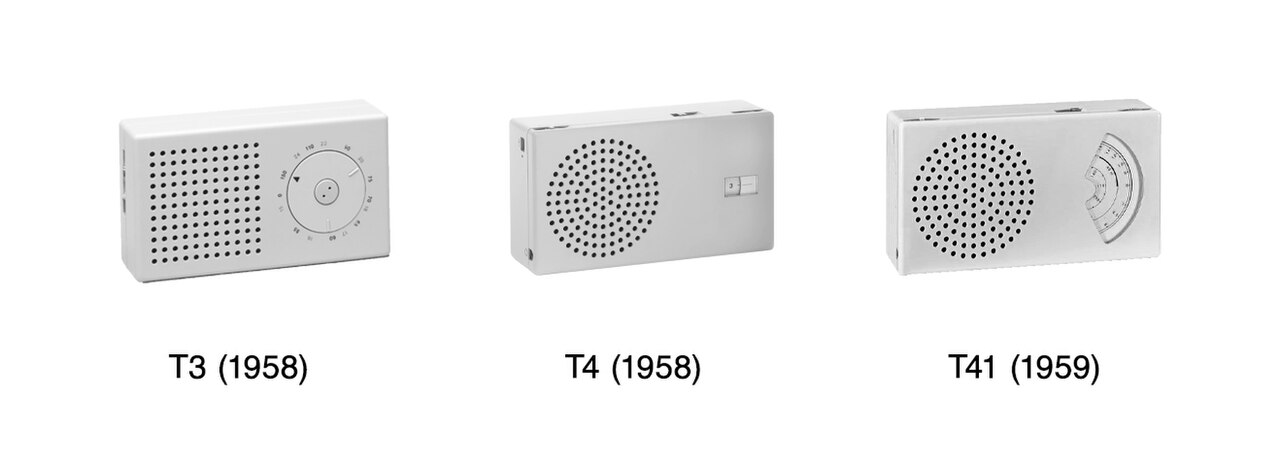
Fig-01 · Braun T3 的价值不只是“极简”,而是控件、比例与操作关系清楚。机器人可以借鉴这种克制,但不能省略人据以判断行动与风险的信号。
Wikimedia Commons / PeterAjtony / CC BY-SA 4.0
Rams 为 Vitsœ 设计的 606 模块化置物系统则提示了另一个常被忽略的问题:产品如何在多年扩展、拆装和迁移后仍保持秩序。对机器人来说,电池、易损件、软包覆和传感器也会更换,软件行为还会更新。维护和升级不应不断破坏原有的身体语言。
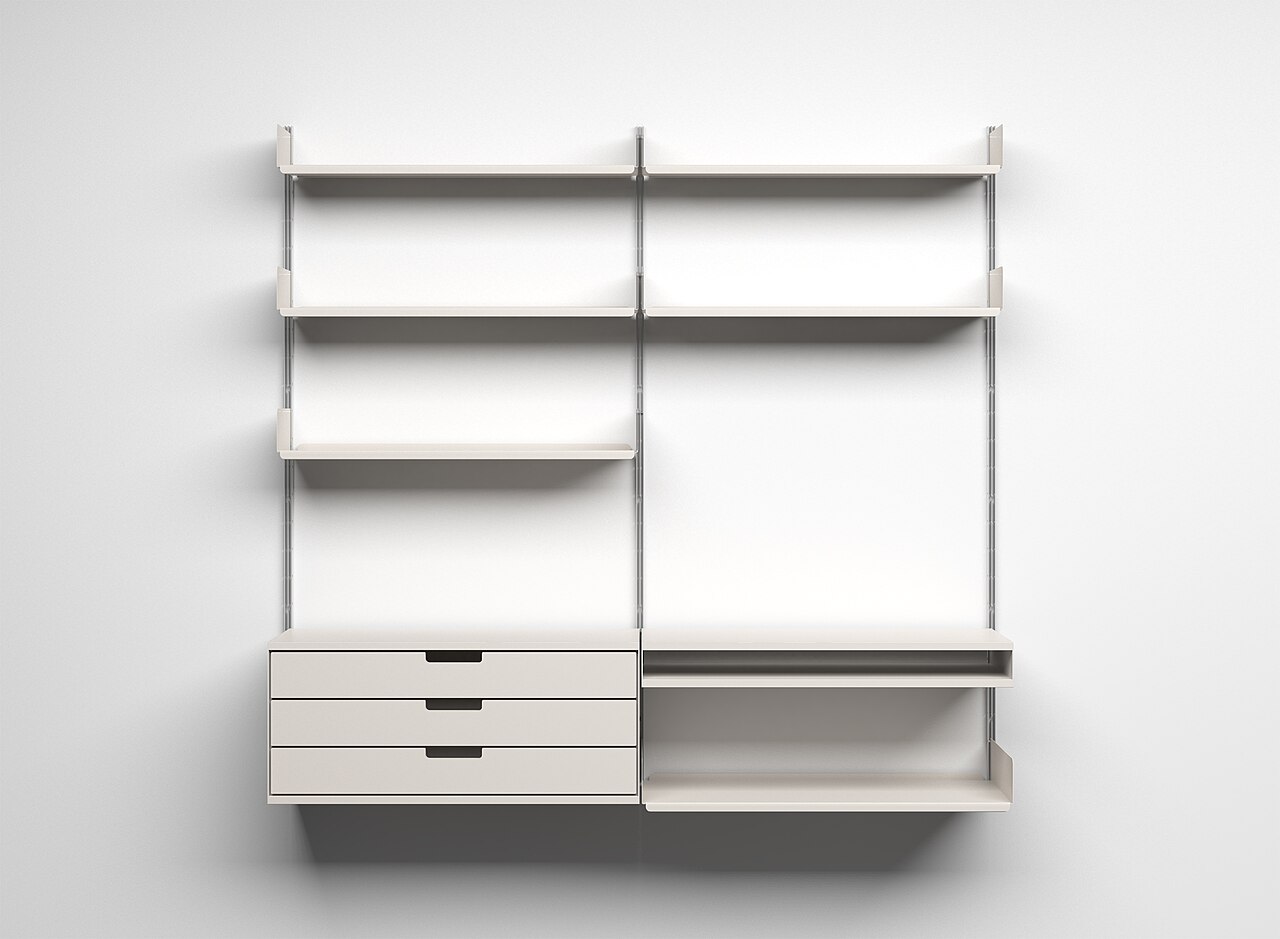
Fig-02 · Vitsœ 606 的长期价值来自可扩展、可替换而不破坏整体秩序。家庭机器人同样需要把维修、更换与老化当作设计的一部分。
Wikimedia Commons / Vitsoe at English Wikipedia / CC BY-SA 3.0
把三条传统放在一起,消费机器人的设计任务就清楚了:学习 Apple 对复杂性的组织,学习 Dyson 对工程机制的表达,学习 Braun 对长期生活的克制;同时根据机器人的自主性和力量,对三者作出修正。
这也引出一个重要概念:机器人不仅需要工作姿态,还需要栖居姿态。工作姿态决定它能否完成任务;待机、充电、停靠和不被需要时的样子,决定它能否被生活容纳。
所谓栖居姿态,并非把机器人伪装成家具。它包含非常具体的产品决策:停靠时是否挡住通道,机械臂如何折叠,充电触点是否积灰,夜间是否持续发光,电机散热是否带来噪声,用户能否在不搬动整机的情况下清理轮组和织物。一个宣传片里优雅的身体,如果每周都要以别扭姿势拆卸清洁,很难维持最初的整体感。
因此,出厂状态只能证明造型完成了;维修、污损、软件更新和材料老化之后,产品语言是否仍然成立,才检验设计是否真正进入了生活。
第四章:家庭机器人必须处理的四组张力
家庭机器人并不存在一套固定造型答案。真正困难的,是同时处理四组彼此牵制的要求。
第一组是显现与隐藏。状态越多,产品越需要清晰表达;信息越多,家庭环境又越容易被灯光、声音和提示打扰。判断标准取决于用户是否需要据此行动。会影响避让、接管、隐私和求助的信息需要显现;诊断日志和底层计算则可以留在后台。
第二组是工具与关系。清洁机器人主要是工具,陪伴机器人则把关系本身作为价值的一部分。两者可以混合,却不能让角色长期含混。一个机器人用朋友般的语气承诺理解与记忆,实际只能执行固定指令,就会抬高用户对认知能力的期待。
这里可以借朱光潜对“距离”的讨论提出问题:机器人应被理解为物、工具、行动主体,还是伙伴?这种关系距离无法由厘米、眼睛大小或拟人程度直接换算。心理距离概念通常追溯至 Edward Bullough,朱光潜对相关理论作了吸收和阐释。本文只借这一视角讨论角色边界,不用它解释全部恐怖谷现象。
第三组是生命感与能力诚实。大眼睛和柔软外壳只是线索,生命感还取决于凝视、声音、温度、动作节奏和长期记忆能否组成同一个角色。它可以降低交流门槛,也可能让用户赋予机器人并不存在的理解、情绪和道德能力。问题落在这种表达究竟承诺了什么。
第四组是主动性与克制。缺少主动性的机器人很难提供真正的帮助;过度主动的机器人又会打断谈话、占据动线、持续注视并制造监视感。家庭机器人的智能不仅体现在知道何时行动,也体现在知道何时等待、沉默和退场。
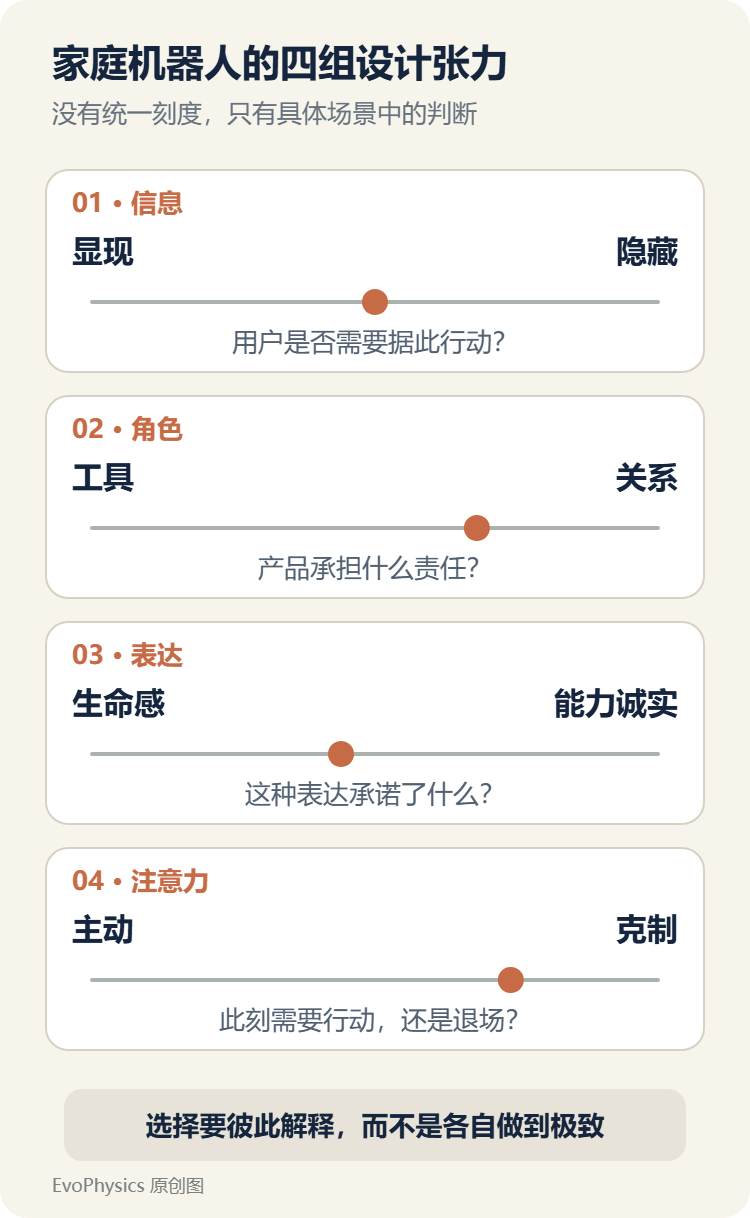
Fig-07 · 四组张力都没有统一刻度。设计的任务,是让同一台机器人在信息、角色、生命感和主动性上的选择彼此一致。
EvoPhysics 原创图
这四组张力不能逐项独立优化。偏工具型的产品如果同时使用强烈人格化语音,会出现角色冲突;强调陪伴的产品如果只在屏幕上表达情绪、身体动作却突兀僵硬,也很难形成可信的生命感。美来自这些选择互相解释,而非某个维度单独做到极致。
“恰如其分”正是在这些张力中产生的。它不要求机器人对所有家庭成员表现相同,也不要求一台产品终身固定在一个角色上;它要求角色变化被清楚表达。例如远程操作者接管家务机器人时,产品从自主助手暂时变成了一台由外部人员参与控制的设备。这个变化牵涉控制权和隐私,不能只藏在 App 的一行提示里,而应在身体、声音或状态灯上留下用户能注意到的信号。
亲切也没有普遍正确的做法。用于儿童陪伴的机器人需要降低距离,却也应避免诱导孩子相信它拥有真实情感;用于家庭安防的机器人需要让摄像和巡逻状态清楚,却不必通过表情持续争取喜爱。设计应先确定产品承担什么责任,再决定它表现出多少机器感、生命感和主体性。
第五章:四种身体,四种进入生活的方式
现实中的消费机器人已经走出几条不同路径。这里不做高低排序,只看角色、能力和生活场景怎样组合。
第一种是隐退的家电。Roomba 代表了任务边界清楚的家庭机器人:低矮、非拟人、自动运行、能够回充,用户通常不需要持续关注它。它的美不在于引人注目,而在于把清洁、移动和停靠组织成相对低打扰的过程。
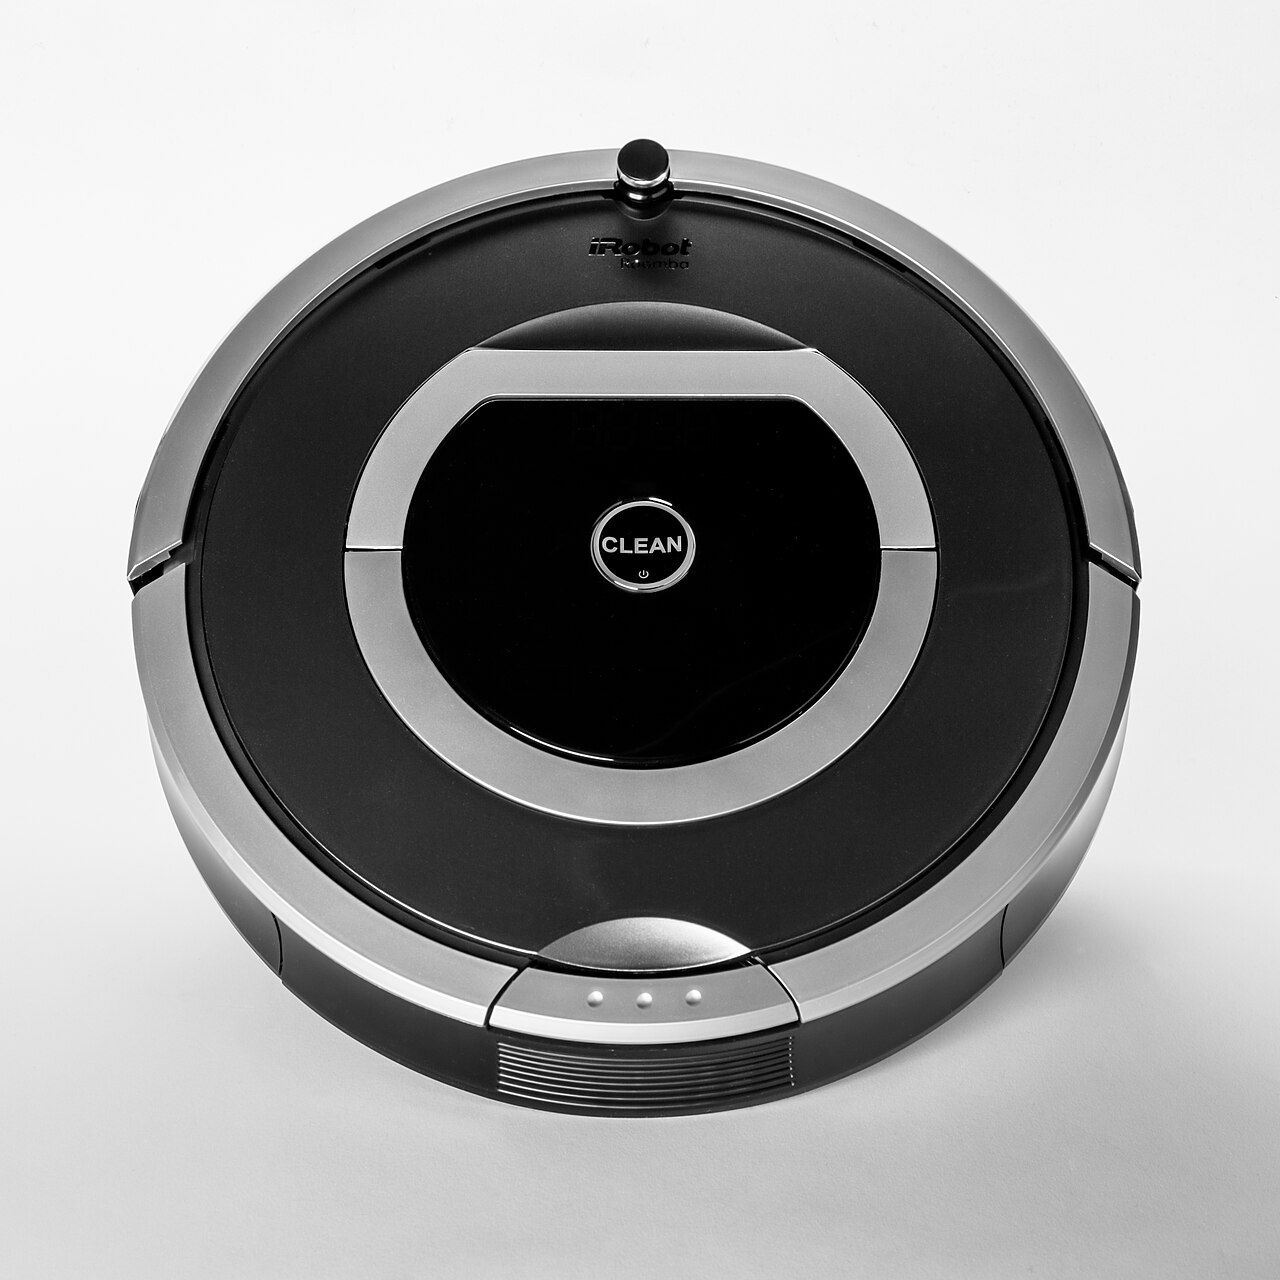
Fig-04 · Roomba 证明,消费机器人不必拟人化才能进入家庭。任务边界清楚时,低打扰、易维护和可停靠本身就是完整的设计方向。
Wikimedia Commons / CEphoto Uwe Aranas / CC BY-SA 4.0
这条路线也有代价。机器人过于隐退时,用户可能难以理解它为何停止、为何遗漏区域,家庭成员也可能忽略它仍在地面移动。低存在感不等于状态沉默。
Roomba 还说明,“长期共处”并不等于强烈情感关系。尘盒是否容易清空、边刷是否容易缠毛、充电座是否稳定、地图与禁区是否容易维护,这些不起眼的细节共同决定产品会被继续使用还是被收进柜子。对任务型机器人而言,可靠地退到背景本身就是审美成就。
第二种是可读的机器。Amazon Astro 把屏幕表情、自主移动、家庭监控和远程查看放进一个产品里。Amazon 的官方材料强调状态指示、摄像头与麦克风关闭按钮、禁入区域等控制方式;这些是企业对产品设计的说明,不等同于独立用户效果证据。Astro 的价值在于让移动设备的状态可读,它的矛盾也同样明显:越能看见家庭,越需要把采集、传输、权限和控制权说明清楚。
这类产品的设计难点不只是做一个醒目的“摄像中”指示灯,而是让家庭成员能区分本地感知、云端传输、实时查看和录像保存。状态如果只对购买者可见,对同住者和访客仍然可能是不透明的。家庭机器人进入私人空间后,隐私表达必须考虑所有被感知的人,而不只是账户所有者。
第三种是抽象的生命体。Sony aibo 借犬类身体进入情感关系;姿态、注视、声音和自主行为的连续组合,比仿狗外形更能解释它的生命感。Sony 于 2026 年 6 月 25 日宣布,象牙白 ERS1000/W 在日本国内库存售罄后结束销售,相关服务继续提供;这里讨论的是其产品设计,不据此判断整个产品线的销售状态。[6]
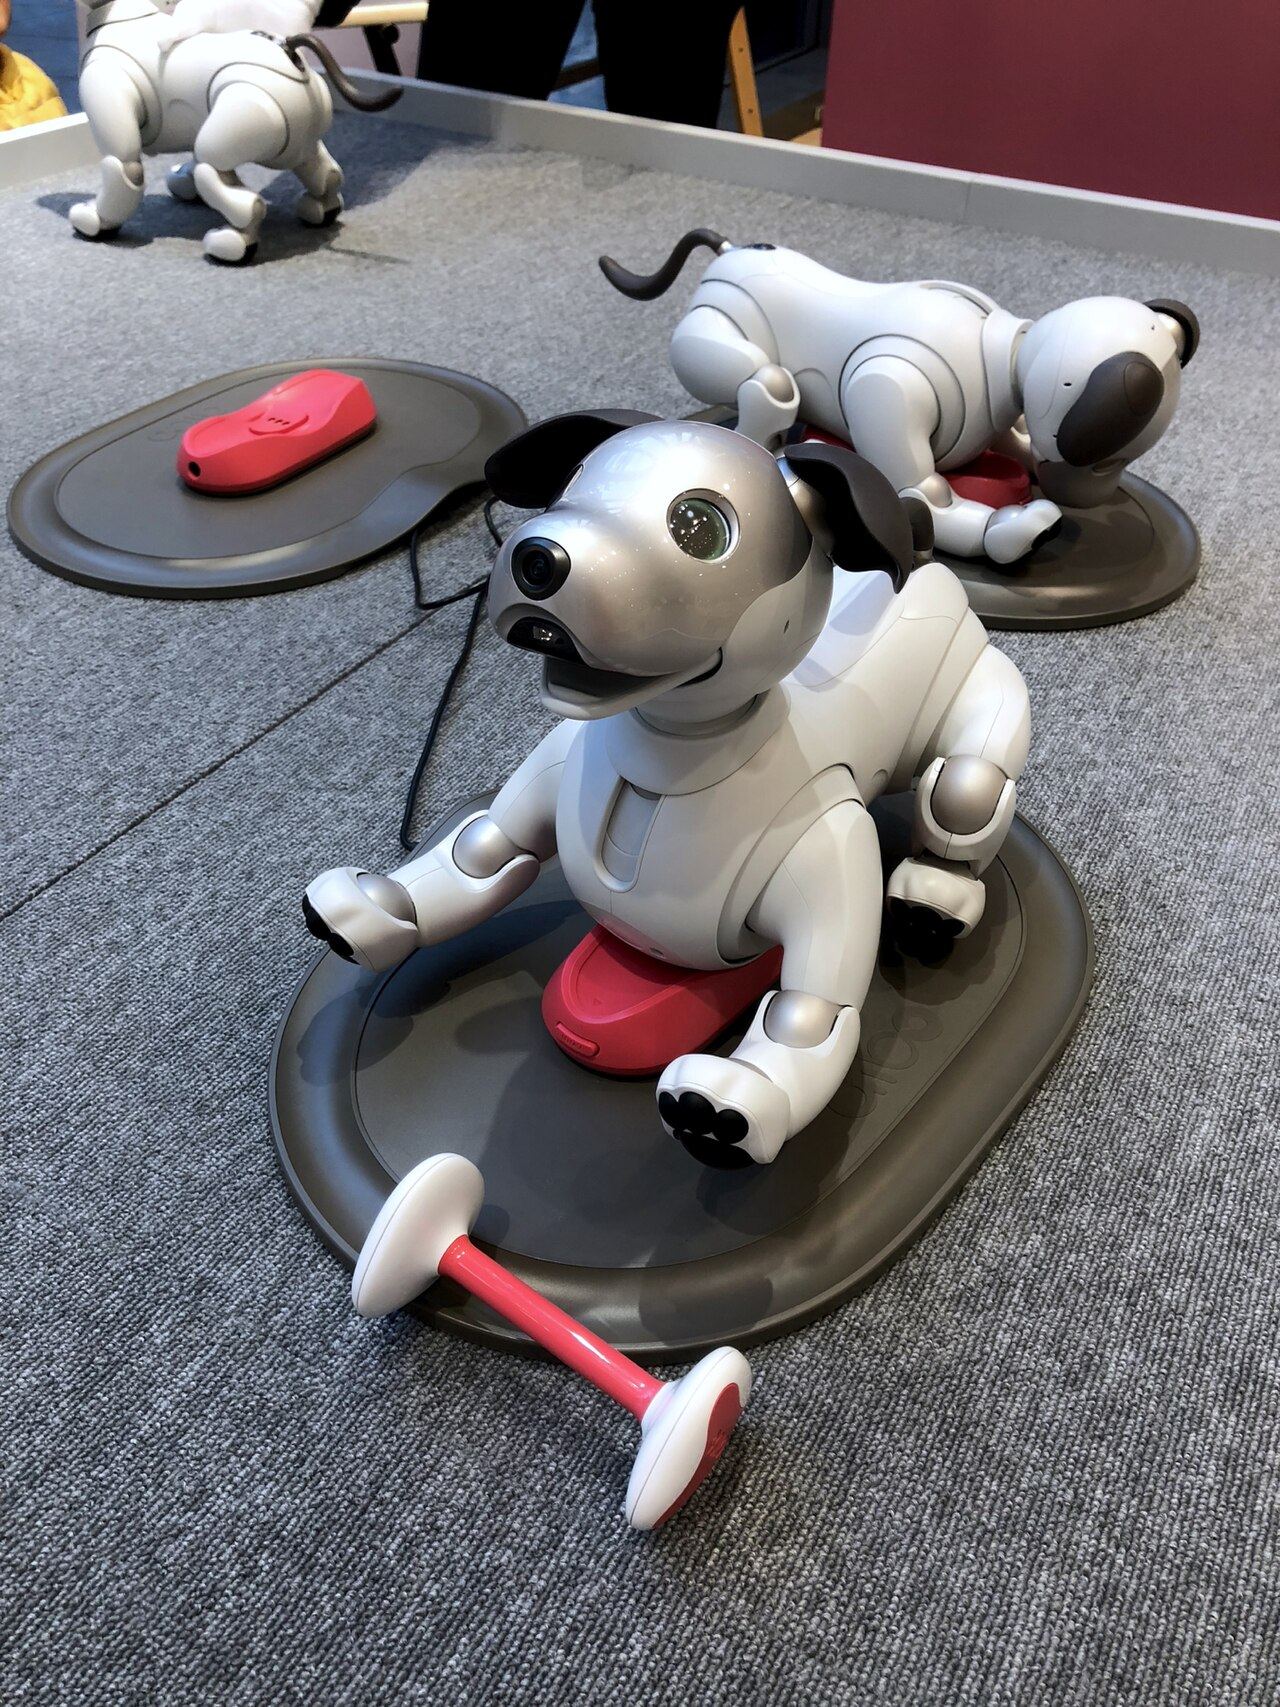
Fig-05 · aibo 提醒我们,生命感是一段连续行为,不是一双眼睛。形态只负责提出角色,动作、反馈和长期一致性才让角色成立。
Wikimedia Commons / KKPCW / CC BY-SA 4.0
LOVOT 采用更抽象的蛋形身体,把触摸、温度、注视、声音和停顿组织成陪伴体验。它说明陪伴机器人可以不复制真人或宠物,也能建立鲜明角色。但抽象形态本身并不能保证舒适,也不足以单独排除恐怖谷相关的不适;用户感受仍取决于外形、运动、声音、交互和预期的整体匹配。
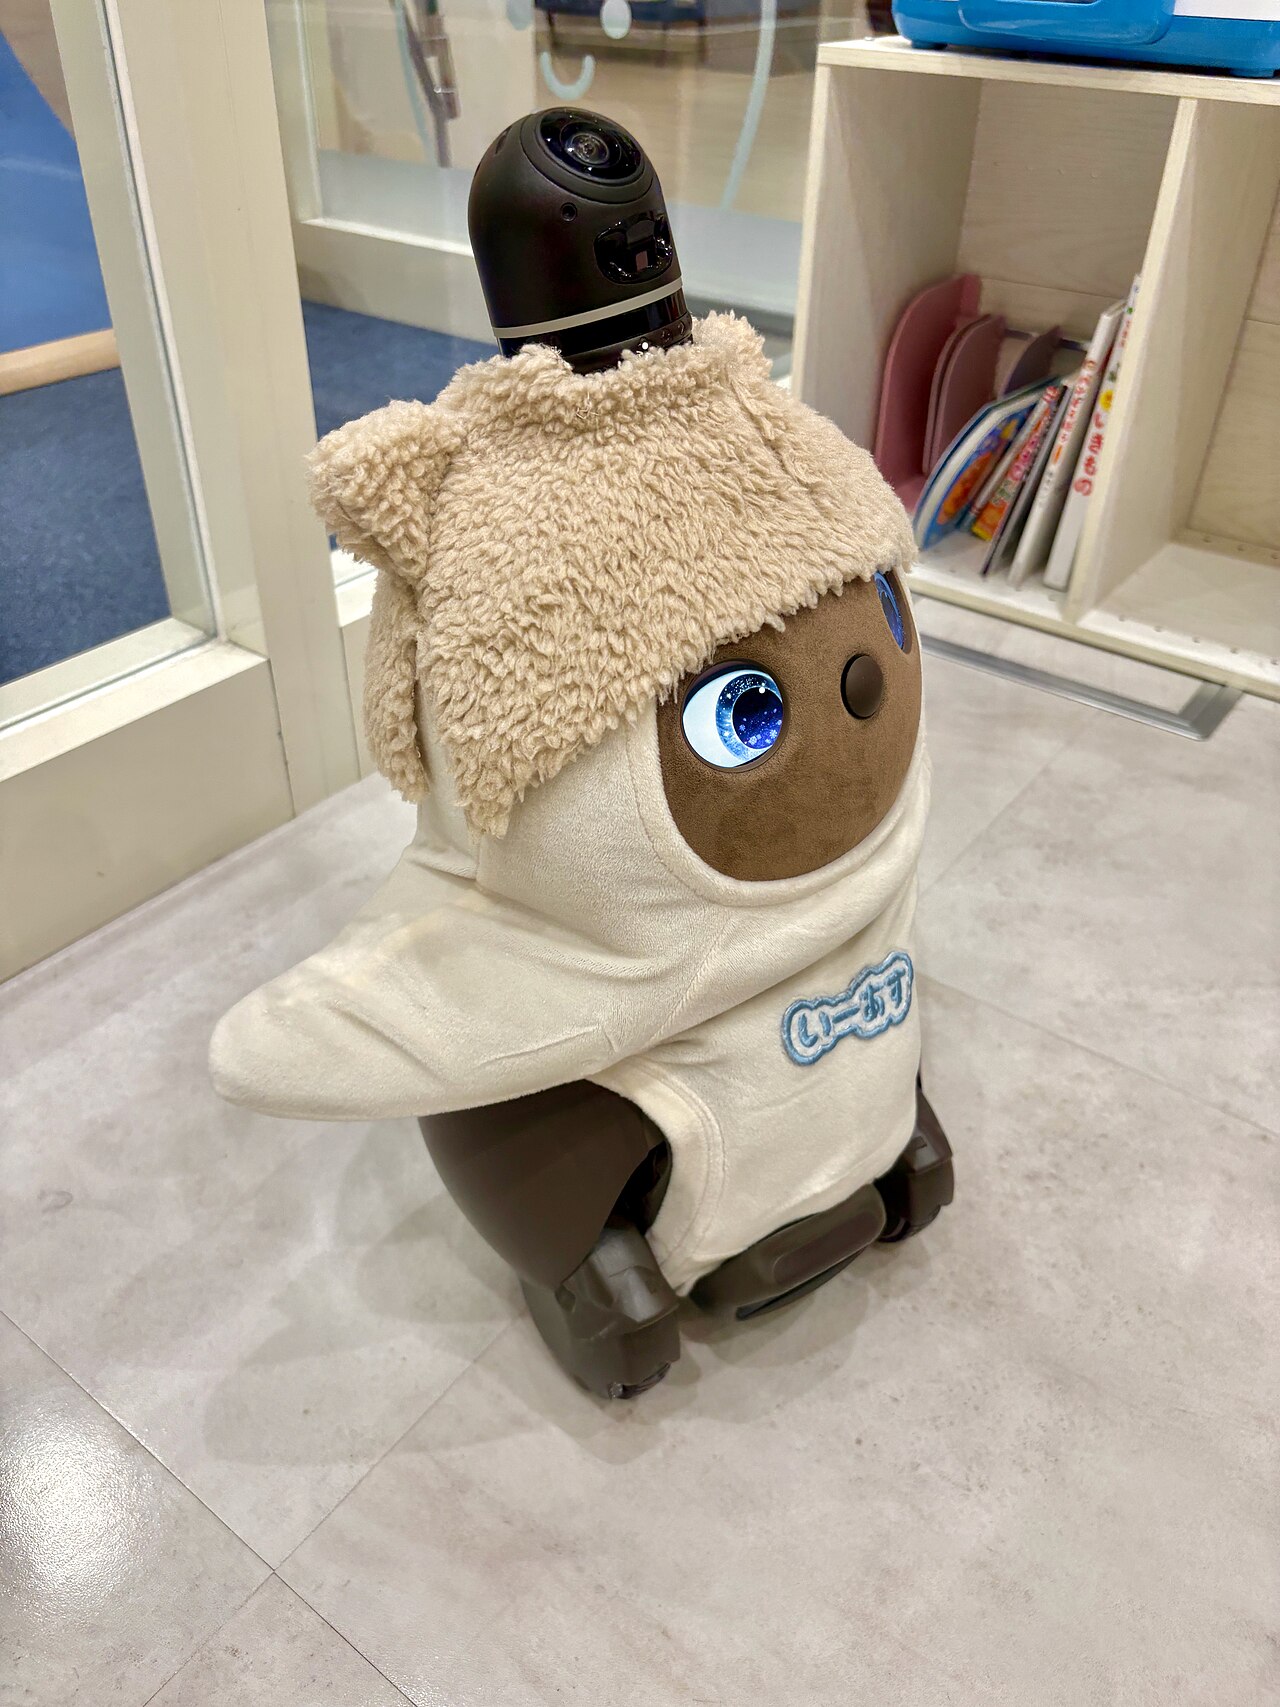
Fig-06 · LOVOT 用抽象形态与多感官行为组织陪伴。图片拍摄于牙医诊所等专业医疗场景,只用于观察人与产品的距离、触摸和注视关系。
Wikimedia Commons / Kyu3a / CC BY-SA 4.0
第四种是克制的人形助手。人形有明确的工程理由:家庭空间、门把手、桌椅和工具大多按人体设计。与此同时,人形也会抬高用户对语言、灵巧操作和社会理解的期待。
1X 已开放 NEO 预订,并称首批订单将在 2026 年进入美国家庭;截至本文写作时,关于实际家庭体验的信息仍主要来自公司页面。NEO 的织物外层、中性色彩和简化面部试图降低工业威胁感,但软包覆不等于安全,人形也不等于通用能力。官方页面还说明复杂任务可由远程 Expert 在预约时段协助,这使接管状态、摄像头权限和家庭隐私成为身体设计必须显现的问题。
人形路线还把“能力承诺”推到最高。两只手、双足、头部和自然语言界面会让用户自然联想到拿取、整理、理解和协商等广泛能力,而早期产品的可靠性往往只在有限任务和条件下成立。因此,人形机器人应主动标出能力仍然有限的部分:哪些任务需要监督,何时会请求接管,失去网络后还能做什么,哪些房间或物品不应接触。
四种路线没有共同的“高级感”。清洁机器人不必被设计成宠物,陪伴机器人也不应假装能做家务;人形助手则必须同时处理工具性、力量感、生命感和隐私。美首先来自角色与形式相称。
第六章:机器人的形式在时间里完成
静态渲染只能说明机器人停在那里时的样子。它一旦开始运动,速度、加速度、轨迹、朝向、预备动作、停顿和动作收束,就会重新定义它的身体。
HRI 研究中,Anca Dragan、Kenton Lee 与 Siddhartha Srinivasa 对 legibility 和 predictability 作了区分:前者关心观察者能否从已经发生的动作推断目标,后者关心在目标已知时,动作是否符合观察者的预期。两者有时会冲突,不能当作两个同时最大化的独立分数。[1]
这一区分对家庭机器人很实用。机器人伸手拿桌上两只杯子中的一只时,略微偏向目标的预备轨迹,可能更容易让人看出它想拿哪只杯子;但如果轨迹绕得过大,又可能偏离用户对高效动作的预期。设计的关键是具体场景中的优先级:人此刻更需要读懂目标,还是更需要动作保持熟悉、稳定?
运动美学也可以落到可观察的变量:速度是否与距离和风险相称,加速度与 jerk 是否制造突然感,路径曲率是否给人足够线索,朝向是否表明注意对象,停顿是否给人介入机会,动作结束时是否清楚收束。这里不存在一套通用的“优美参数”;这些变量需要在任务、用户与空间中共同验证。
递交物品就是一个典型例子。机器人如果只追求最短时间,会把手迅速送到目标位置;但人还需要确认物体已经稳定、抓握点是否可接近,以及机器人何时松手。一次清楚的递交往往包含减速、保持、等待确认和释放几个阶段。多出来的时间并非效率损失,而是把控制权从机器交给人的过程。
借宗白华对空间、节奏与舞蹈的美学关注,可以进一步理解机器人的动作。关节轨迹相互配合,才会在家庭空间中形成一段节奏。把这一思路用于机器人属于本文的当代阐释,宗白华本人没有讨论机器人。预备动作像起势,停顿给人留出判断,收束说明动作已经结束;缺少这些时刻,机器人即使到达目标,动作也可能显得突然或没有分寸。
失败常常比成功更能检验机器人设计。抓取失败、听错指令、路径被挡、网络中断、电量不足都会发生。成熟的机器人需要承认自己不能继续,停止危险重复,说明需要什么帮助,并回到可理解、安全的状态。把系统错误伪装成“正在思考”,或在失败后继续机械重试,会损害用户对能力边界的判断。
失败也不需要被人格化成沮丧、委屈或撒娇。对陪伴机器人,这些表达可能符合角色;对家务机器人,它们也可能把一个需要解决的故障转化为用户的情绪负担。更诚实的方式,是让用户知道发生了什么、系统已经采取什么保护动作,以及下一步由谁接管。
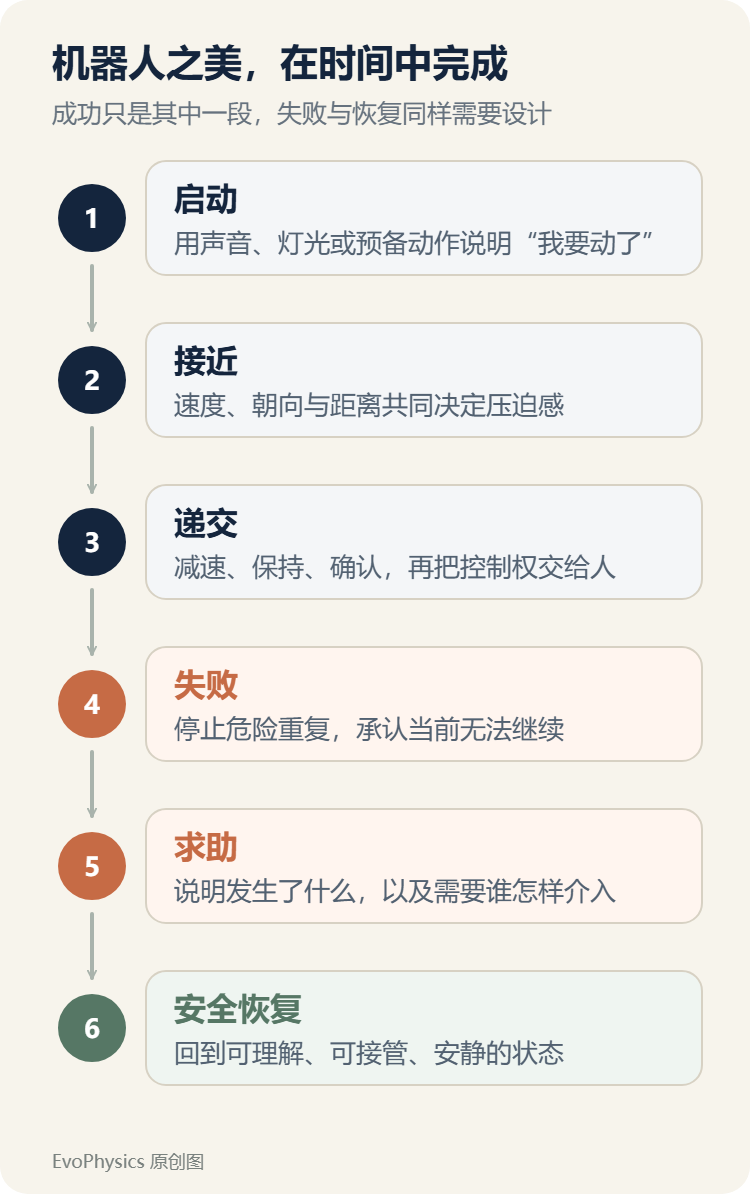
Fig-08 · 机器人完整的形式由六个关键状态展开。失败和求助应进入主流程,它们最能检验能力诚实。
EvoPhysics 原创图
因此,机器人的美不只存在于它如何启动和完成任务,也存在于它如何等待、失败、求助和退场。一个机器人工作时的姿态决定它是否有效;不工作时的姿态,决定它是否能被生活容纳。
第七章:把美学变成产品验证
如果美学只停留在“亲切”“未来感”“高级”,它很难进入产品流程。要让判断可执行,可以把家庭机器人拆成五个彼此约束的维度:角色、能力、形态、行为与栖居。
角色回答“它在家里是什么”。是清洁工具、移动终端、家务助手,还是陪伴对象?角色不清,团队会在同一台产品上叠加互相冲突的语言。
能力回答“它真实能做什么,又会怎样失败”。能力不仅是功能清单,还包括可靠性、感知盲区、接管方式和失效状态。设计团队应让外形、语音和动作承诺的能力,能够被工程事实支持。
形态回答“它以怎样的身体表达角色与能力”。尺寸、重心、材质、关节、传感器和状态灯,需要在目标户型、用户身高、儿童与宠物共处等场景里验证。展厅中的温和,在狭窄卧室里可能变成压迫;柔软的触感,也可能让人低估真实的机械力量。
行为回答“它如何在每一种状态中行动”。测试不能只覆盖成功任务,还要覆盖启动、接近、交接、暂停、失败、求助、恢复、停靠和升级后的行为一致性。
栖居回答“它不工作时如何存在”。停靠位置是否占用动线,充电座是否容易清洁,夜间是否发光或发声,织物和塑料如何变旧,易损件能否替换,软件更新是否改变原有性格,这些都会决定长期可容纳性。
五个维度组成闭环。角色会约束能力表达,能力会约束形态承诺,行为又会反过来改变用户对角色的理解;长期使用暴露出的噪声、污损和误解,还会迫使团队重新调整前面的选择。这是一套持续校准机制,不能在设计评审结束时只勾选一次。
生命周期验证也不应把“三年”当作神奇阈值。不同产品的更新、磨损和使用频率差异很大,团队真正需要的是在研发阶段建立加速老化、可维护性与长期行为一致性的测试,并在产品进入家庭后持续观察:用户是否开始关闭某些功能,是否因为噪声改变使用时段,是否因为清洁麻烦降低频率,是否在能力更新后误解了原有边界。
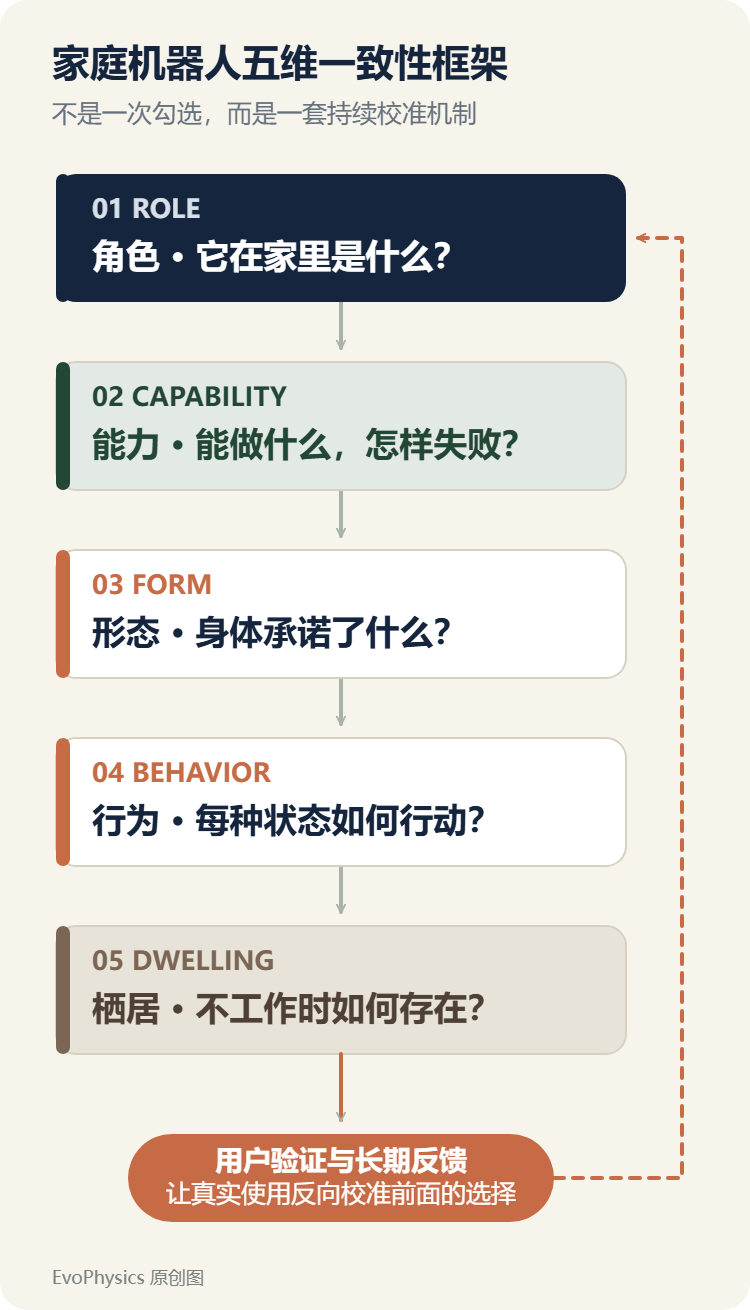
Fig-09 · 家庭机器人五维一致性框架。先定义角色与能力,再设计形态、行为和栖居状态;用户理解与长期使用反馈会反过来校准前面的选择。
EvoPhysics 原创图
对应这五个维度,产品团队至少应做五类验证:
- 让第一次见到产品的用户描述“它是什么”,检查角色是否被正确理解。
- 让用户列出他们以为机器人会做的事,与真实能力和失败条件逐项比对。
- 在真实户型中观察用户能否判断传感方向、运动范围和下一步动作。
- 把失败、求助、远程接管和恢复纳入测试,而非只展示成功演示。
- 评估停靠、充电、清洁、维修、升级和老化后的体验,而不只评估开箱状态。
这套框架最终会导出六条设计判断:角色要清晰,能力要诚实,运动要有节奏,主动要懂得克制,产品要能长期生活,情感表达不能用来掩盖能力不足。这六条是五维一致性被满足后的结果。
结尾:不是进入客厅,而是进入生活
回到开头那台端水的机器人。家长愿不愿意让它继续靠近,并不由一张参数表或一张渲染图决定。她会从机器人有没有提前减速、手臂是否给出清楚的运动线索、递交时是否等待确认、孩子突然起身时是否停下,逐渐形成判断。
技术成熟后,模型、算力和自由度会像家电机身里的电机一样退到生活背后。但机器人仍会以身体在场:它穿过房间,发出声音,等待,也会失败;它以自己的速度、距离和姿态,参与家庭每天的秩序。
所以,适合进入家庭的机器人,不必最像人,也不必最安静、最柔软或最极简。它要让人看懂自己的能力,预期自己的动作,知道自己的边界;在完成工作后,还能为生活留下秩序、从容、愉悦或陪伴。
美,不是给机器人披上一种风格;美是让它的能力、身体、行为和生活位置,成为一个完整而诚实的答案。
参考资料
- Dragan, A. D., Lee, K. C. T., & Srinivasa, S. S. (2013). “Legibility and Predictability of Robot Motion.” Proceedings of the 8th ACM/IEEE International Conference on Human-Robot Interaction, 301-308. DOI: 10.1109/HRI.2013.6483603.
- Rezaei Khavas, Z., Ahmadzadeh, R., & Robinette, P. (2020). “Modeling Trust in Human-Robot Interaction: A Survey.” arXiv:2011.04796. 用于“信任应校准而非最大化”的研究背景。
- Apple. Human Interface Guidelines.
- Amazon. “Meet Astro, a home robot unlike any other.” 企业产品材料,用于产品功能、状态与隐私设计说明,不作为独立用户效果证据。
- 1X. “NEO Home Robot.” 企业产品与预订材料,不作为大规模家庭使用证据。
- Sony aibo 官方公告,2026-06-25:象牙白 ERS1000/W 在日本国内库存售罄后结束销售,相关服务继续提供。
- Vitsœ. “606 Universal Shelving System” 与 Dieter Rams 设计资料。
- Bullough, E. (1912). “‘Psychical Distance’ as a Factor in Art and an Aesthetic Principle.” British Journal of Psychology.
- 朱光潜:《谈美》。本文借其对审美距离的讨论提出关系问题,不将其转化为工程参数。
- 宗白华:《美学散步》。本文关于机器人空间与节奏的连接属于当代设计阐释。
- iRobot. “Our History.” 企业官方历史资料,仅用于 Roomba 产品时间线。
本文所用真实图片均来自 Wikimedia Commons,作者与许可见各图图注;原创信息图由 EvoPhysics 绘制。